选型避坑!MTL MDH 中空直驱电机与普通伺服电机区别 背隙与中空优势
阅读: 发布时间:2026-10-09
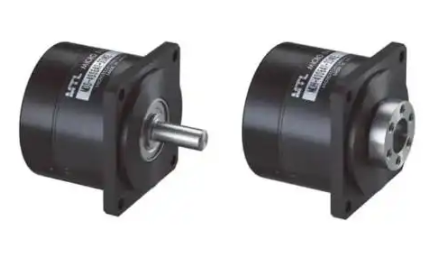
很多自动化设备工程师设计精密旋转工位时,会纠结:是用普通伺服 + 减速机,还是 MTL MDH 中空 μDD 直驱电机。从外观上看两者都可以做旋转定位,但传动原理、精度特性、机械布局不一样,选错直接造成角度抖动、重复定位不稳、机构臃肿。重点讲背隙、中空两大核心差异,理清选型边界。
✅ MTL MDH 中空直驱电机(MDH-7018 为例)
MDH 属于μDD 微型直驱马达,负载直接固定在电机转子法兰上,中间没有齿轮、同步带、联轴器减速机构。内置交叉滚子轴承,可直接承载径向、轴向负载;标配 21bit *值编码器,角度反馈直接采集转子真实位置。
核心特点
1. 真正零背隙
没有齿轮副,不存在齿轮啮合回程间隙。高频往复旋转、微小角度微调时,不会出现换向间隙误差,适合光学扫描、晶圆检测、图像对位这类对角度重复性要求高的场景。
> 普通伺服 + 减速机,无论多精密的谐波 / 行星减速机,都存在微小背隙,往复换向时必然出现位置偏差。
2. 中心贯通大中空(MDH 系列*亮点)
中心通孔设计,真空气管、同轴光源、信号线、冷却水路可以直接从电机中间穿过,负载与管线同轴布置。
中空内壁可直接安装微型旋转接头,旋转状态持续通气、通真空,不用在电机外侧绕管线,避免管线缠绕干涉,大幅简化设备腔体结构,缩小整机体积。
3. 低速特性优异,低齿槽转矩
无铁芯绕组设计,低速转动平稳,扭矩波动小,光学扫描时画面不会抖动;长时间连续运行角度漂移小。
内置*值编码器,上电直接读取当前角度,无需每次上电回原点,缩短设备节拍。
4. 短板
- 同等体积下,转速比普通伺服低;
- 成本高于普通伺服 + 减速机方案;
- 对负载同轴度要求高,偏心负载会直接影响旋转精度,损伤内部交叉滚子轴承;
- 搭配 MTL 原厂 MC-200 驱动器,不能直接用通用伺服驱动器。
✅ 普通伺服电机(伺服 + 行星 / 谐波减速机方案)
普通伺服本身是高速小扭矩电机,想要低速大扭矩,外加减速机。电机→联轴器→减速机→负载,整套是多级传动链。
核心特点
1. 存在背隙(回程间隙)
只要有齿轮啮合,就一定存在背隙。谐波减速机背隙很小,但仍然存在;换向动作时,间隙会带来角度误差。反复正反转对位场景,误差会累积,影响成像、检测精度。
2. 实心轴为主,管线布置困难
大多为实心输出轴,气管、光源线缆只能布置在转台外侧,旋转时容易缠绕;如需气路旋转,要额外在台面外侧加装旋转接头,机构体积变大。
3. 优势
转速高、扭矩范围广、配件通用,驱动器选择多,采购成本低;适合大负载、高速旋转、对换向间隙不敏感的工位。
📋 MDH 直驱 VS 普通伺服 + 减速机核心对比
1. 背隙
MDH 直驱:无齿轮,零背隙,换向无间隙误差
普通伺服 + 减速机:存在回程背隙,换向有位置偏差
2. 中空结构
MDH:中心贯通孔,气路、光源、线缆从中心穿过,可内置旋转接头
普通伺服:实心轴,管线外置,容易缠绕,机构布局复杂
3. 低速性能
MDH:低速平稳,齿槽转矩低,适合光学扫描、微小角度微调
普通伺服:低速容易抖动,依赖减速机改善平稳性
4. 安装与承载
MDH:自带交叉滚子轴承,负载直接装法兰,无需额外支撑轴承,对同轴度要求高
普通伺服:需要额外轴承支撑转台,零部件多,装配调试工作量大
5. 上电原点
MDH:*值编码,上电免回零
普通伺服:增量型编码器上电需要回原点